2025-26 · CanSat-ünk
ZeroSat V2.
A 2025–26-os CanSat-ünk: egy teljes műhold, egy üdítősdoboz térfogatában. Görgess tovább, és szétszedjük.
01 / 05
Először a doboz.
Ez a második prototípus. Minden szerkezeti elemet egyszerre nyomtattunk PLA-ból — összesen 4 óra 36 perc.
02 / 05
Három panel. Egymáson.
Fő-, kommunikációs és kamerapanel. Mindhármat mi terveztük, távtartókon ülnek, mint egy nagyon kicsi emeletes torta.
03 / 05
Egyben marad. Többnyire.
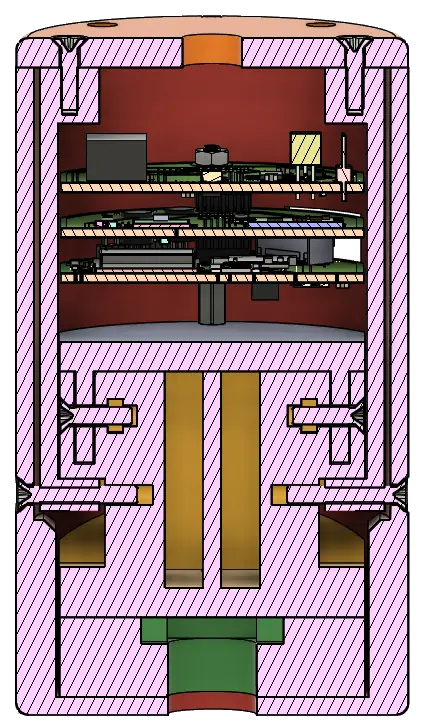
Alul a kameratartó, felette az akkutartó, rajta a paneltartó, oldalt pedig két kar fogja össze az egészet.
04 / 05
Minden alkatrésznek dolga van.
CO₂, UV, hőmérséklet, légnyomás, páratartalom, mozgás, GPS, kamera — és LoRa, hogy hazaszóljon.
05 / 05
És vissza a dobozba.
66 mm átmérő. Az oldal többi része elmagyarázza, hogyan működik.
3D modell betöltése
- Fedél
- nyomtatott PLA
- Főpanel
- ESP32 · CO₂ · UV · T/P/RH · IMU
- Kommunikációs panel
- LoRa rádió · GPS
- Kamerapanel
- kamera MCU · kép SD-kártya
- Paneltartó
- Oldalkarok
- Akkutartó
- Kameratartó
- egyenesen lefelé néz
Váz és külső
A CanSat-ünk szerkezete egy 3D nyomtatott házból áll, amely biztonságban, helyben tartja az elektronikai alkatrészeket, és a ejtőernyőhöz is csatlakozik. A vázon belül az egyes alkatrészeknek kialakított tartók vannak, amelyek a NYÁK-okhoz is csatlakoznak. Polikarbonátot használunk, amely magas hő- és ütésállóságáról ismert, illetve ott, ahol a műanyag mérethatárok miatt nem lenne elég erős, vasat.
Elektronika
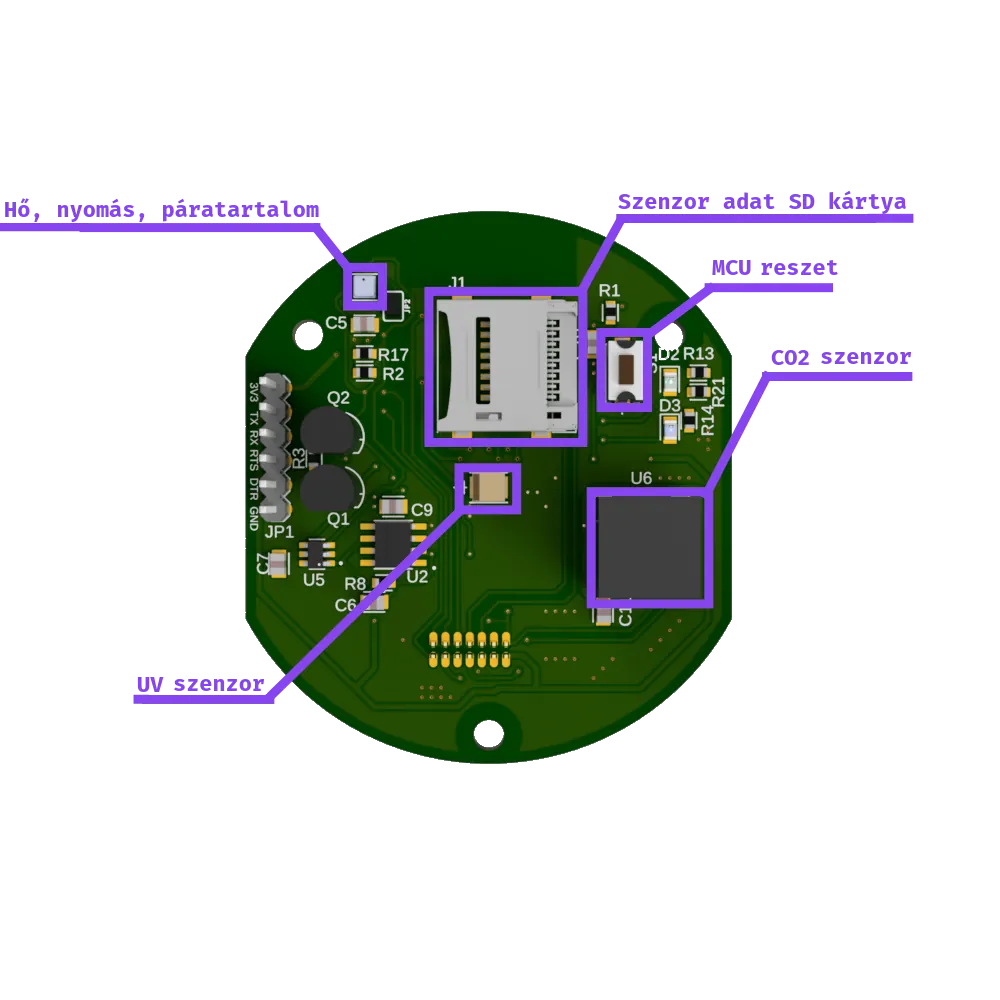
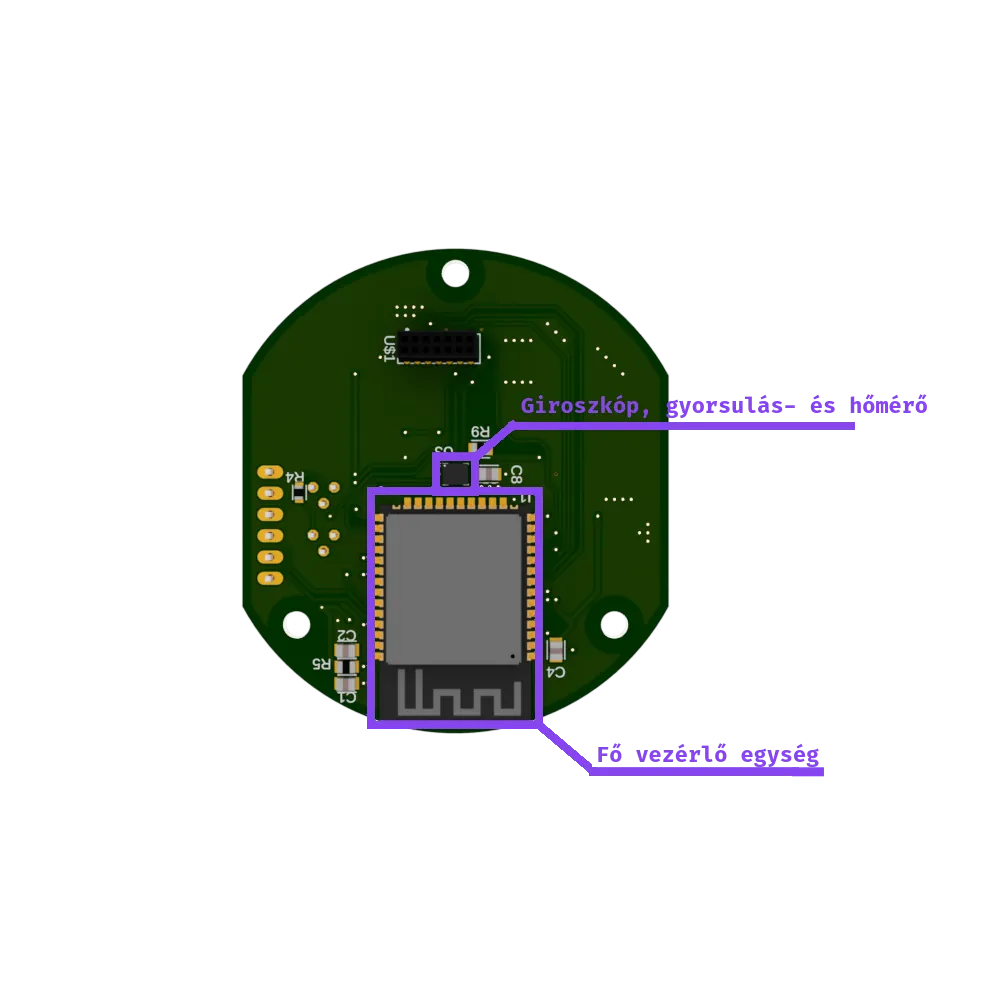
Szenzoraink vannak UV sugárzásra, 3 hőmérsékletre, 3 páratartalomra, légnyomásra, giroszkópra, gyorsulásra és levegőminőségre.
Van egy kameránk is, amely a talajról készít képeket, amelyekből hasznos adatokat tudunk levonni.
A szenzortelemetriát és az első pár képet LoRa-n keresztül küldjük a földi állomásnak.
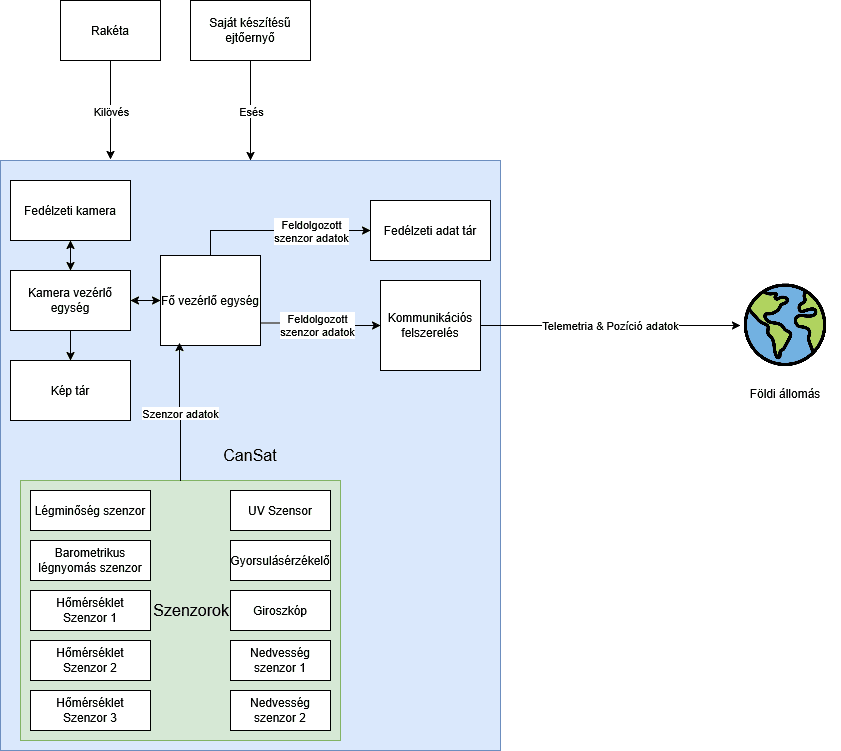
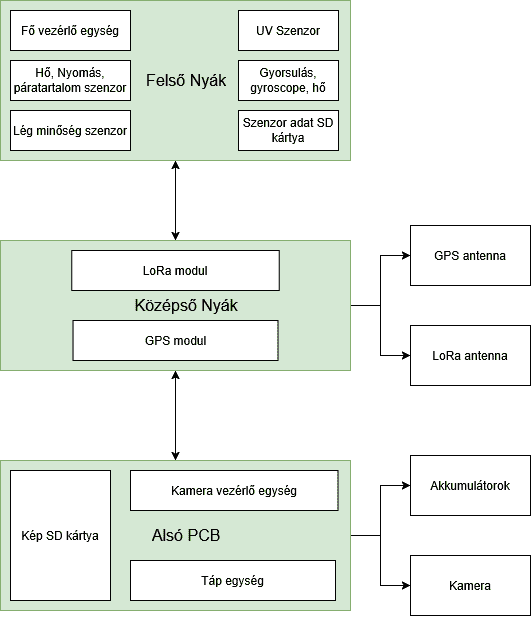
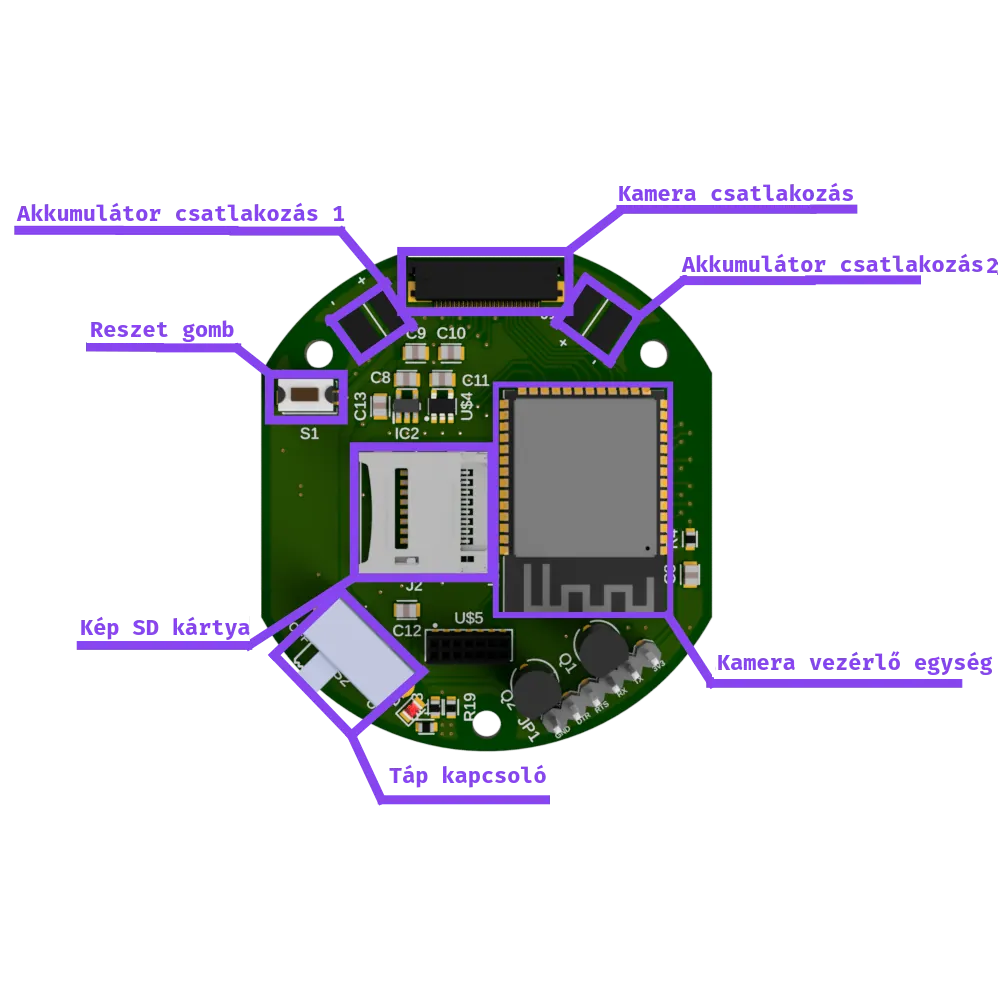
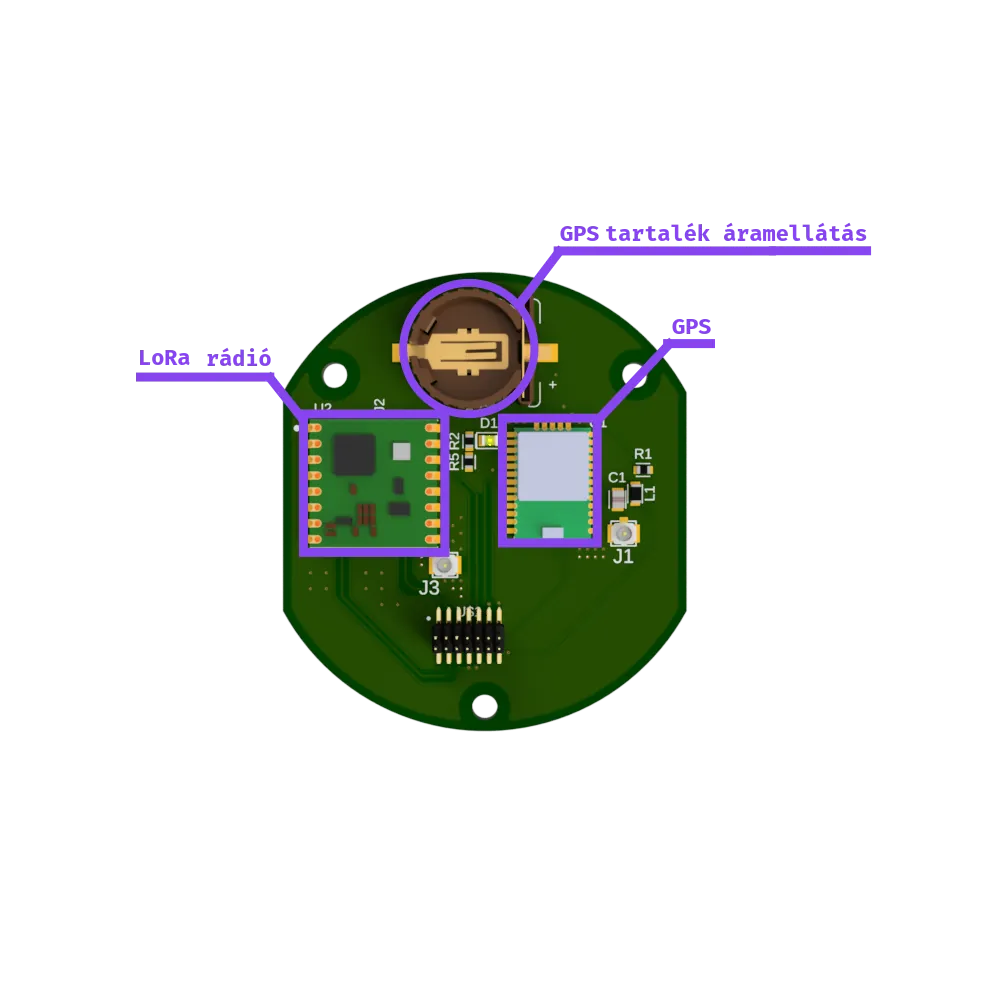
Más fontos, nem szenzor alkatrészek a LoRa rádió és két SD kártya — az egyik a képek, a másik a szenzortelemetria mentésére. Van GPS-ünk is, hogy nyomon követhessük az eszköz helyzetét. Mikrokontrollernek az ESP32-t választottuk: az egyik a fő vezérlőegység, a másik a legerősebb ESP32, amit találtunk, a kamerához, mert sok RAM-ra van szükség a 4K-s képek SD kártyára mentéséhez, miközben videó-szerű képkockasebességre törekszünk.
Szoftver
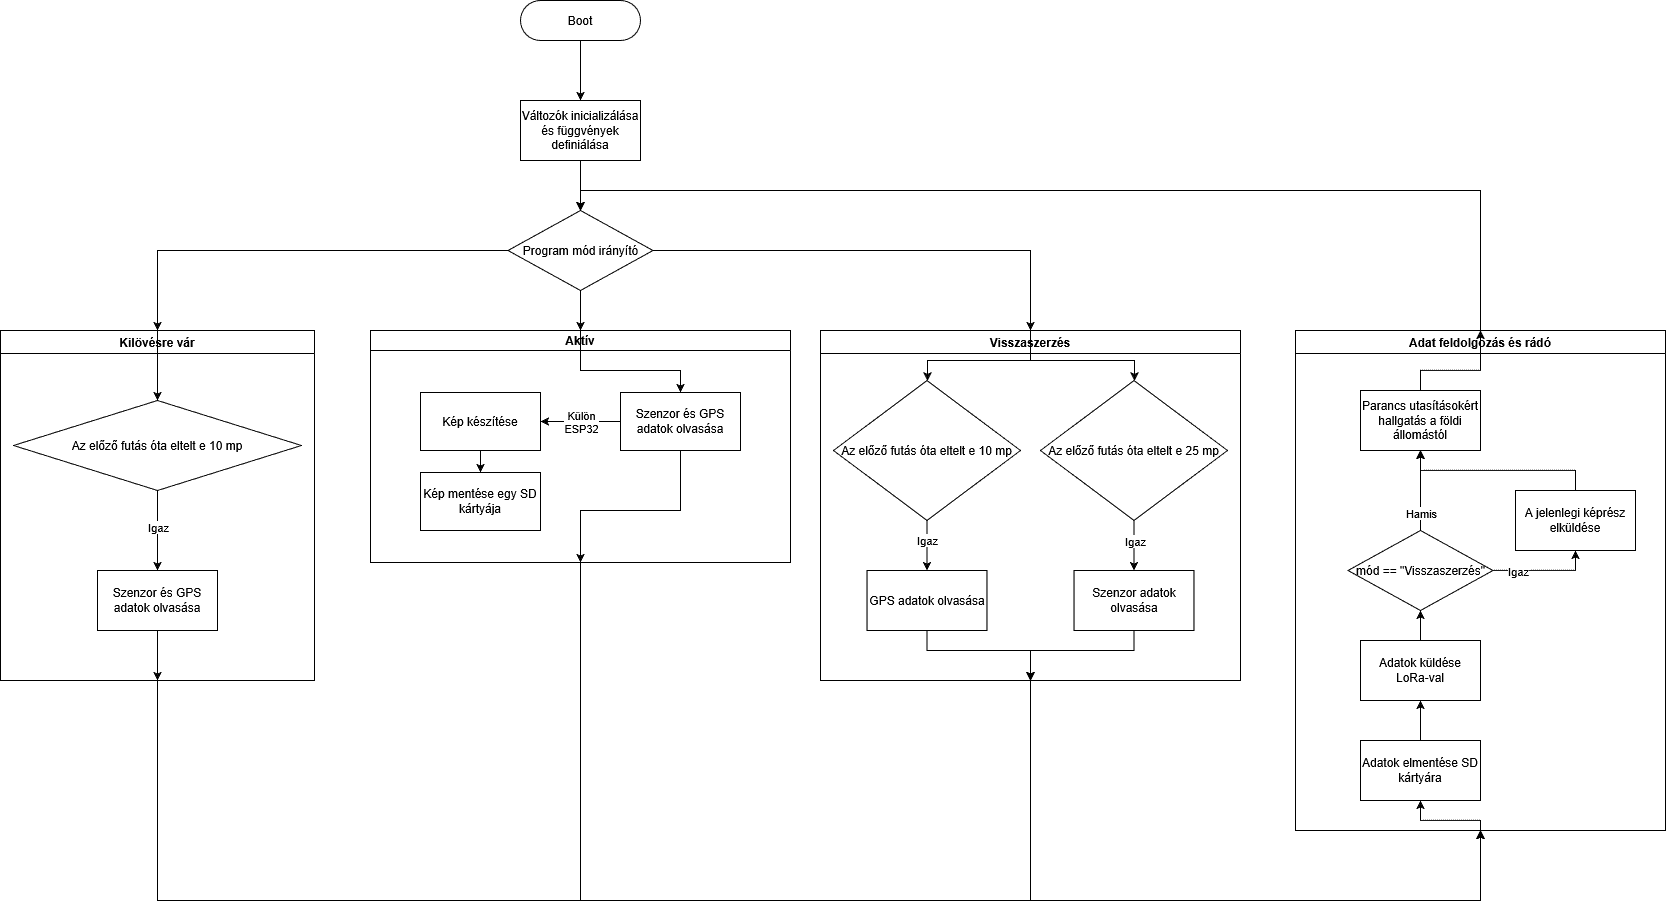
A következő folyamatábra mutatja a programunk működését. Három módja van, amelyek között a földi állomásról manuálisan is lehet váltani.
Kilövésre vár — a szenzorok és a GPS 10 másodpercenként olvasnak adatot.
Aktív — minden szenzoradat a lehető leggyorsabban íródik, a kamera folyamatosan képeket készít.
Visszaszerzés — a szenzorok ritkán olvasnak, de a GPS-pozíció 10 másodpercenként kerül elküldésre, hogy könnyen megtalálhassuk a CanSat-et.